
برتر فایل
مجموعه فایل های آموزش مقدماتی تا پیشرفته نرم افزار کتیا (CATIA) و مجموعه کتب, جزوات, پروژه و مقالات تخصصی مهندسی مکانیک
برتر فایل
مجموعه فایل های آموزش مقدماتی تا پیشرفته نرم افزار کتیا (CATIA) و مجموعه کتب, جزوات, پروژه و مقالات تخصصی مهندسی مکانیکپروژه اکستـروژن گــرم پـودر آلـومینیـم (Hot Extrusion of Aluminium Powder)
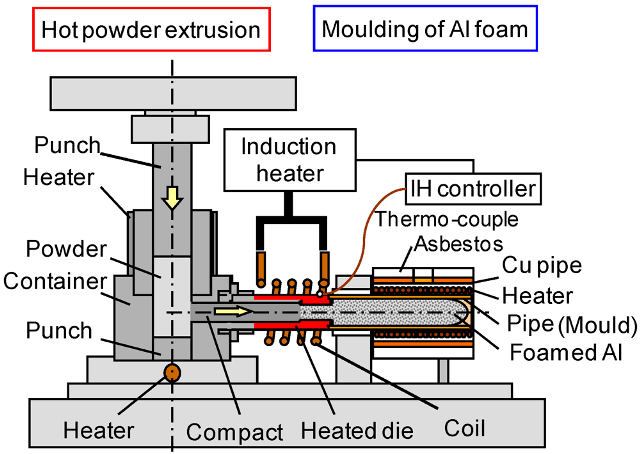
متالورژی پودر یکی از مهم ترین فرآیندهای تولیدی است که به دلیل شناخت و اثبات ویژگی های برتر این فرآیند امروزه با رشد روز افزون مواجه است. در کنار ویژگی های خوب این فرآیند مانند: از بین رفتن تقریباً کامل ضایعات، سرعت بالای تولید، دقت نسبتاً بالا و قیمت پایین در تولید انبوه، دارای مشکلاتی نظیر تحصیل نشدن چگالی 100% و در پی آن خواص مکانیکی نچندان خوب است. با انجام عملیات ثانویه مانند: آهنگری، نورد، فشردن دینامیکی و انفجاری و اکستروژن می توان ضمن بدست آوردن چگالی 100% خواص مکانیکی بسیار مطلوبی را به وجود آورد. در بین فرآیند های ثانویه یاد شده، اکستروژن گرم بیشترین کاربرد را در تولید شمش های نیمه ساخته آلومینیمی دارد. در این روش ابتدا پودر را به صورت سرد تا حدود 80% چگالی نظری فشرده و سپس پرس گرم یا تف جوشی می کنند. قطعه بدست آمده را با روشی مانند شمش های ریختگی آلومینیم اکسترود می کنند. در اکستروژن گرم بر اثر تلفیق فشردن گرم و کار مکانیکی گرم محصول کاملاً چگال (بیش از 99% چگالی نظری) به دست می آید. قطعات تولید شده با این روش در عین داشتن خواص آلومینیم مانند: مقاومت در مقابل خوردگی، هدایت خوب گرما و الکتریسیته دارای خواص دیگری نظیر استحکام کششی و فشاری بالاتر، قابلیت ماشینکاری و پرداخت کاری بسیار خوب و سبکی وزن نسبت به قطعات آلومینیم ریختگی هستند...
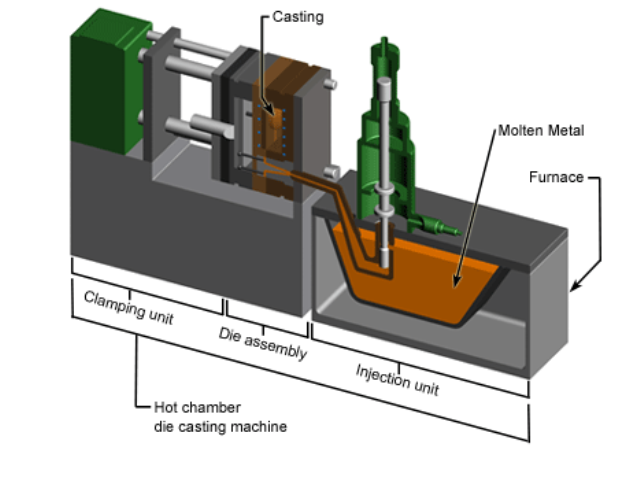
پروژه مورد نظر مشتمل بر سه (3) فصل، 220 صفحه، تایپ شده، به همراه تصاویر، دیاگرام، فرمول ها و روابط مربوطه، با فرمت word جهت دانلود قرار داده شده تا به راحتی کاربر بتواند آن را به میل خود در صورت نیاز ویرایش نماید و فصل بندی پروژه به ترتیب زیر می باشد:
فصل اول: متالورژی پودر
- مقدمه
- تولید پودر
- روش های مکانیکی تولید پودر
- روش های الکترولیتی
- روش های شیمیائی
- روش های افشانش
- کنترل ریز ساختار دانه ها
- آماده سازی پودر
- همگن سازی و اختلاط
- اصطکاک در توده پودر
- بازدهی مخلوط سازی
- روان سازی پودر
- خشک کردن پاششی
- تمهیدات ایمنی
- فشردن پودر
- قابلیت فشرده شدن
- فشردن پودر
- روش های فشردن
- رفتار پودر در هنگام فشرده شدن
- استحکام قطعات پودر فشرده شده
- سایر روش های فشردن
- فشردن به روش ایزو استاتیک سرد
- فشردن با انرژی زیاد و فشردن سه بعدی
- نورد کردن پودر یا فشردن غلتکی
- اکستروژن پودر فلزی با یک ماده پلاستیک ساز
- قالب گیری تزریقی پودر فلزی
- تف جوشی
- بهبود خواص مکانیکی
- تشکیل ریز ساختار
- مکانیزم های تف جوشی
- آلیاژ کردن به روش متالورژی پودر
فصل دوم: اکستروژن
- مقدمه
- روش های مختلف اکستروژن
- مزایا و معایب اکستروژن مستقیم و غیر مستقیم
- چگونگی سیلان در فرایند اکستروژن مستقیم توپر
- تعیین نیروی لازم در اکستروژن
- محاسبه نیرو از طریق استفاده از تنش های موثر بر جزء
- کوچک در اکستروژن سرد قطعه با مقطع دایره ای تو پر
- محاسبه نیرو در اکستروژن غیر مستقیم
- اکستروژن تو خالی
- اکستروژن غیر مستقیم فنجانی
- اکستروژن عرضی
- اکستروژن نیمه گرم
- اکستروژن هیدرو استاتیک
- اکستروژن لوله
- تاثیر درجه حرارت در اکستروژن داغ
- ریز ساختار در اکستروژن گرم
- اصطکاک در تغییر شکل حجمی
- روانکاری برای کاستن اصطکاک
- روانکاری در فرایند اکستروژن گرم
- روانکاری در اکستروژن سرد
- عیوب ممکن در محصولات اکستروژن
- رفتار مواد اکستروژن پذیر
- انواع قالب های اکستروژن
- قالب های ساده
- قالب با موادخور مستقل
- قالب با حوضچه موادخور
- قالب های پل دار
- قالب های عنکبوتی
- قالب های روزنه ای
- قالب های روزنه ای یک تکه
- اهداف طراحی
- تولید پروفیل دقیق
- سرعت زیاد تولید
- کمترین اصلاح قالب
- حداقل فشار اکستروژن پرس
- عمر زیاد قالب
- هزینه ساخت کم
- مراحل طراحی قالب
- مکانیزم تغییر شکل پلاستیک
- منطقه تغییر شکل پلاستیک
- انواع قالب
- قالب های تخت یا سنتی
- قالب های مدرن
- فرایند طراحی
- تحلیل فرآیند و سیموله کردن آن
- طراحی قالب های مدرن
- نکات پیرامون ماشین کاری آلومینیم
فصل سوم: اکستروژن گرم پودر فلزات
- مقدمه
- پودرهای آلومینیم
- خواص و کاربردهای متالورژی پودر آلومیمنیم
- ویژگی های جنس
- خواص و عملکردها
- مقاومت در برابر خوردگی
- سبکی وزن
- فرایند تولید
- فشردن
- تف جوشی
- عملیات ثانویه
- اکستروژن گرم پودر فلزات
- کاربردها
- آلیاژهای پودر آلومینیم کار شده
- خواص کشش متعارف
- مقاومت در مقابل خوردگی
- مقاومت زیاد به شرایط جوی
- رابطه های میان چقرمگی و استحکام
- استحکام خستگی نمونه شکاف دار
- ترکیب های اسمی
- ساختار دانه
- تولید آلیاژهای متالورژی پودر
- محاسبات قالب ساخته شده
- نقشه ها
- منابع و ماخذ
جهت دانلود پروژه اکستـروژن گــرم پـودر آلـومینیـم (Hot Extrusion of Alminium Powder) بر لینک زیر کلیک نمایید:
پروژه اکستـروژن گــرم پـودر آلـومینیـم (Hot Extrusion of Aluminium Powder)
پروژه طراحی و مدل سازی قطعات دستگاه با استفاده از نرم افزار مکانیکال دسکتاپ
نرم افزار Mechanical Desktop که به اختصار MTD خوانده می شود، نرم افزار بسیار مؤثر و دارای توانایی های منحصر به فردی در طراحی قطعات نامعین و طراحی قطعات معین می باشد. این نرم افزار توسط شرکت Autodesk پشتیبانی شده است و چندین سال پیش ابتدایی ترین نرم افزار آن تحت نام MDT2 روانه بازار شد. به همراه تکمیل شدن نرم افزار AutoCAD هنگامی که این نرم افزار به نسخه 12 رسید مبحث جدیدی تحت عنوان AMD (ساخت احجام Solid) مورد توجه خاص شرکت Autodesk قرار گرفت که بعد از آن MDT2 ارائه شد که بسیار ضعیف بود. اما با تکمیل علم و دانش این نرم افزار در نسخه 4 دارای بخش بسیار جالبی تحت عنوان طراحی قطعات استاندارد و محاسبات مهندسی ارائه شد. همچنین این نرم افزار به برنامه جانبی Mechanical Desktop Power Pack مجهز شده که بسیار جالب و قوی می باشد که دارای قابلیت های بسیار جالبی از جمله:
- طراحی و ویرایش طراحی به طور همزمان
- ایجاد وآنالیزسطوح (Surface) به صورت بسیار قوی
- انجام طراحی قطعات استاندارد از قبیل پیچ، مهره، واشر، بادامک و...
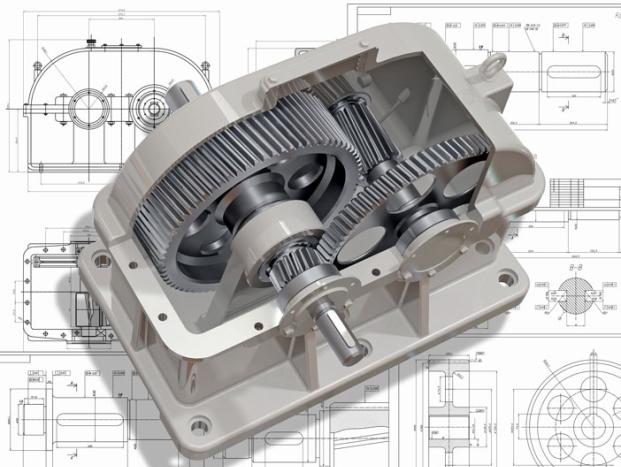
خصوصیات این مجموعه در این است که مباحث پیشرفته و کاربردی را شامل می شود و از قسمت ابتدایی آن (Part Modeling) چشم پوشی کرده است و مباحث پیشرفته از قبیل تحلیل تنش و ساخت قطعات معین در Pack Power را شامل می شود. نرم افزار MDT یک نرم افزار مدل سازی سه بعدی پارامتری است که امکانات ویژه ای برای طراحی قطعات و مجموعه های مکانیکی و همچنین تولید نقشه از این طرح ها را دارد. امروزه رایانه به ابزار قدرتمند و جدایی ناپذیر در امور صنعت و محاسبات پیچیده علمی مبدل شده است و نمی توان به راحتی و بدون استفاده از آن به حرکات علمی و صنعتی ادامه داد. این ابزار قدرتمند خود نیز در سیطره پیشرفت پرشتاب زمان قرار گرفته است و با سرعت و شتاب بسیار بالا قلمرو نفوذ خود را گسترش می دهد. از جمله موارد استفاده از رایانه در مراحل طراحی و تولید قطعه (CAD/CAM/CAE) می باشد. در طراحی و تولید قطعات صنعتی از نرم افزارهای مدل سازی سه بعدی زیر استفاده می شود: ProEngeenier ,Catia ,MechanicalDesktop Solidwork در این پروژه تلاش شده است که با به کار گرفتن تصاویر، جداول، دستورات مختلف و مدلینگ و اسمبل قطعات یک سیلندر پیستون هیدرولیک، یک آشنایی کلی از ابن نرم افزار ارائه شود تا کسانی که علاقه مند به فراگیری این نرم افزار هستند با اصول و مقدمات این نرم افزار آشنا شوند. البته این نکته قابل توجه است که کسانی که مایل به فراگیری این نرم افزار هستند باید قبل از این یک آشنایی هرچند مختصر با Autocad داشته باشند که این امر باعث می شود تادر امر فراگیری نرم افزار مکانیکال موفق تر باشند...
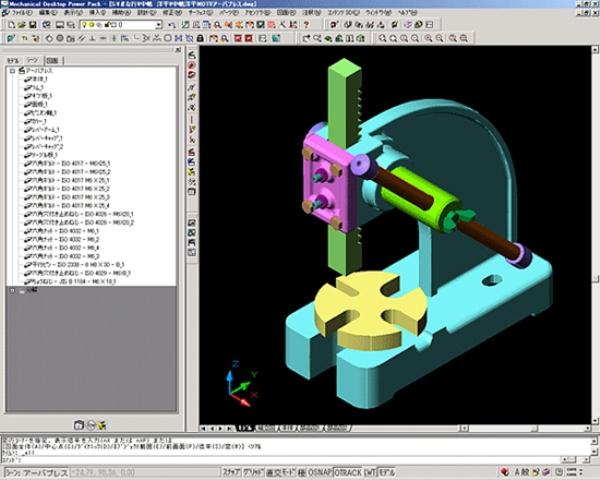
پروژه مورد نظر مشتمل بر چهار (4) فصل، 77 صفحه، تایپ شده، به همراه تصاویر رنگی هر محیط، نوار ابزارها و دستورات، با فرمت word جهت دانلود قرار داده شده تا به راحتی کاربر بتواند آن را به میل خود در صورت نیاز ویرایش نماید و فصل بندی پروژه به ترتیب زیر می باشد:
فصل 1:
- مقدمه
- تاریخچه نرم افزار
- آشنایی با محیط کارMDT
- روش های دست یابی به فرمان ها
- مرورگر
- فیلتر مرورگر
- کادر محاوره ای Mechanical Option
فصل 2:
- پروفیل ها
- شرایط پروفیل ها
- تولید پروفیل از طرح اولیه
- قیود هندسی
فصل 3:
- طرح های کاری
- صفحه ترسیم
- صفحات کاری
- محورهای کاری
- نقاط کاری
فصل 4:
- مفهوم طرح
- تولید حجم به روش برجسته کردن
- فرمان AMEXTRUDE
- تولید حجم به روش جاروب کردن مسیر
- مسیرهای دو بعدی
- فرمان AMSWEEP
- مسیرهای سه بعدی
- مسیرهای سه بعدی حلزونی
- مسیرهای منحنی سه بعدی
- مسیرهای سه بعدی لوله
- مسیر های لبه سه بعدی قطعات
- تولید حجم های دارای محور تقارن
- فرمان AMREVOLVE
- تولید حجم با تغییر شکل مقطع
- فرمان AMLOFT
- شرایط لازم برای مقاطع
همچنین این پروژه می تواند یک منبع مناسب جهت علاقمندان به طراحی کامپیوتر با نرم افزار Mechanical Desktop باشد.
جهت دانلود پروژه طراحی و مدل سازی قطعات دستگاه با استفاده از نرم افزار مکانیکال دسکتاپ Mechanical Desktop بر لینک زیر کلیک نمایید:
طراحی و مدل سازی قطعات دستگاه با استفاده از نرم افزار مکانیکال دسکتاپ Mechanical Desktop
گزارش کارآموزی نیروگاه گازی شیروان - رشته مکانیک (گرایش تاسیسات حرارتی نیروگاه)
بر اساس مصوبه نهایی هیئت وزیران و همچنین هیئت مدیره شرکت توانیر در سال 55 برای رفع نیاز برق در شبکه شمال خراسان بزرگ نیروگاه گازی شیروان در زمینی به مساحت 17654 متر مربع با زیر بنای ساختمانی تقریبی 4000 متر مربع و زیر بنای تاسیسات حدود 1350 متر مربع در ابتدای جاده شیروان به مشهد تاسیس شد. شروع احداث ساختمان نیروگاه در سال 1358 و بخش تاسیسات در سال 1360 می باشد. این نیروگاه مشتمل بر شش واحد توربین گازی که چهار واحد آن از نوع آ ا گ ساخت کشور آلمان که از نیروگاه گازی ری منتقل شده است می باشد و دو واحد از نوع آلستومی که ساخت کشور فرانسه که از نیروگاه قائمشهر منتقل شده است می باشد. پرسنل امور تعمیرات اساسی برق خراسان که اکنون با نام نتن فعالیت دارد این واحدها را به شیروان انتقال داده و نصب کردند و تاسیس واحد های آ ا گ توسط خود مهندسین آ ا گ صورت گرفت که در سال 1361 به بهره برداری رسیدند و دو واحد دیگر آن در سال 62 و 63 به بهره برداری رسیدند. تغذیه سوخت نیروگاه از لوله گازی که از سرخس به نکا کشیده شده است تامین می شود که در موارد اضطراری واحد ها از گازوئیل استفاده می کنند که برای تامین گازوئیل از دو مخزن به ظرفیت 5 میلیون لیتر که در نیروگاه موجود می باشد استفاده می گردد.

وجود کارخانه قند شیروان از بزرگترین کارخانه های قند ایران و استان و کارخانه پتروشیمی و کارخانه سیمان و الیاف شیروان که از مصرف کننده های عمده نیروگاه می باشند باعث شده قسمت زیادی از برق تولیدی این نیروگاه برای چرخش چرخ صنعت به کار رود و همچنین به علت کشاورزی بودن منطقه و وجود چاه های عمیق که باید با برق کار کنند و با توجه به بعد مسافت شهرهای شمال خراسان با نیروگاه مشهد که افت ولتاژ و تلفات فراوان انرژی به همراه دارد باعث شده که این نیروگاه از اهمیت خاصی برخوردار گردد. علاوه بر موارد یاد شده در راستای اجرای طرح های زیر بنایی کشور در منطقه و احداث کارخانه های جدید سیمان، یادمان شیروان و پتروشیمی کانی و آلمونیوم وحید و مجتمع عظیم فولاد اسفراین و کارخانجات و معادن آلومینای جاجرم که هر یک به تنهایی مصرف کننده عمده قابل توجه نیروی برق در استان به شمار می آیند می تواند دلیل قابل قبولی بر لزوم توسعه نیروگاه گازی شیروان باشد. امید است که با توجه نیاز روز افزون مصرق برق در منطقه توسعه نیروگاه در برنامه آینده مد نظر قرار گیرد...

گزارش کارآموزی مورد نظر مشتمل بر شش (6) فصل، 126 صفحه، تایپ شده، به همراه تصاویر رنگی، توسط محسن ابراهیمی بردر با فرمت word جهت دانلود قرار داده شده تا به راحتی کاربر بتواند آن را به میل خود در صورت نیاز ویرایش نماید و فصل بندی گزارش به ترتیب زیر می باشد:
فصل 1:
- مقدمه
- سیستمهای CHP
- کاربرد توربین گازی در تولید برق شبکه
- سیکل های ترکیبی
فصل 2:
- مقدمه
- راندمان نیروگاه های سیکل ترکیبی
- نیروگاه گازی
فصل 3:
- مقدمه
- توربین گاز و نقش آن در تولید برق اقتصادی
- عوامل بهره برداری
- عوامل محیطی
- اجزا و ساختمان توربین گاز
- مشخصات کلی توربین گاز: آ.ا.گ
فصل 4:
- ترک کنورتور (مبدل گشتاور)
- راچت هیدرولیکی
- روغنکاری
- یاتاقان ها
- یاتاقان تراست
فصل 5:
- توربین گازی v94.2 و اجزاء آن
- روند انتقال تکنولوژی ساخت توربین گازی داخل
- توربین گازی v94.2
- محفظه احتراق
- فیلتر سایکلونی
- محفظه فراگیر توربین ژنراتور هوایی
فصل 6:
- پوشش عایق توربین
- سیستم اطفاء حریق
- سیستم هوای خروج
- سیستم های کنترلی نیروگاه گازی (سیکل ترکیبی) شیروان
گزارش کارآموزی نیروگاه گازی شیروان - رشته مکانیک (گرایش تاسیسات حرارتی نیروگاه)
جزوه آموزش طراحی مکانیزم ها (Mechanism Design) دانشگاه کالیفرنیا آمریکا
جزوه آموزش طراحی مکانیزم ها (Mechanism Design) دانشگاه کالیفرنیا آمریکا، یک جزوه جامع و کم نظیر از آموزش طراحی مکانیزم ها می باشد. الگوی آموزشی این جزوه مبتنی بر آموزش با توضیحات کامل به همراه مثال های کاربردی و مفهومی و محاسبات مربوطه می باشد. این جزوه مشتمل بر 322 صفحه، در 11 فصل، به زبان انگلیسی روان و به همراه تصاویر و روابط ریاضی، به ترتیب زیر گردآوری شده است:

Mechanism Design - Enumeration of Kinematic Structures According to Function - Booklets
Chapter 1: Introduction
Introduction
A Systematic Design Methodology
Links and Joints
Kinematic Chains, Mechanisms, and Machines
Kinematics of Mechanisms
Planar, Spherical, and Spatial Mechanisms
Kinematic Inversions
Summary
References
Chapter 2: Basic Concepts of Graph Theory
Degree of a Vertex
Walks and Circuits
Connected Graphs, Subgraphs, and Components
Articulation Points, Bridges, and Blocks
Parallel Edges, Slings, and Multigraphs
Directed Graph and Rooted Graph
Complete Graph and Bipartite
Graph Isomorphisms
Tree
Planar Graph
Spanning Trees and Fundamental Circuits
Euler’s Equation
Topological Characteristics of Planar Graphs
Matrix Representations of Graph
Adjacency Matrix
Incidence Matrix
Circuit Matrix
Path Matrix
Contracted Graphs
Dual Graphs
Summary
References
Exercises
Chapter 3: Structural Representations of Mechanisms
Introduction
Functional Schematic Representation
Structural Representation
Graph Representation
Advantages of Using Graph Representation
Matrix Representation
Adjacency Matrix
Incidence Matrix
Summary
References
Exercises
Chapter 4: Structural Analysis of Mechanisms
Introduction
Correspondence Between Mechanisms and Graphs
Degrees of Freedom
Loop Mobility Criterion
Lower and Upper Bounds on the Number of Joints on a Link
Link Assortments
Partition of Binary Link Chains
Structural Isomorphism
Permutation Group and Group of Automorphisms
Group
Group of Automorphisms
Identification of Structural Isomorphism
Identification by Classification
Identification by Characteristic Polynomial
Optimum Code
Degree Code
Partially Locked Kinematic Chains
Summary
References
Exercises
Chapter 5: Enumeration of Graphs of Kinematic Chains
Introduction
Enumeration of Contracted Graphs
Enumeration of Conventional Graphs
Atlas of Graphs of Kinematic Chains
Summary
References
Exercises
Chapter 6: Classification of Mechanisms
Introduction
Planar Mechanisms
Planar Linkages
Planar Geared Mechanisms
Planar Cam Mechanisms
Spherical Mechanisms
Spatial Mechanisms
Spatial One-dof Mechanisms
Spatial Multi-dof, Multiple-Loop Mechanisms
Summary
References
Exercises
Chapter 7: Epicyclic Gear Trains
Introduction
Structural Characteristics
Buchsbaum–Freudenstein Method
Genetic Graph Approach
Parent Bar Linkage Method
Mechanism Pseudoisomorphisms
Atlas of Epicyclic Gear Trains
One-dof Epicyclic Gear Trains
Two-dof Epicyclic Gear Trains
Three-dof Epicyclic Gear Trains
Kinematics of Epicyclic Gear Trains
Fundamental Circuit Equations
Examples and Summary
References
Exercises
Chapter 8: Automotive Mechanisms
Introduction
Variable-Stroke Engine Mechanisms
Functional Requirements
Structural Characteristics
Enumeration of VS-Engine Mechanisms
Constant-Velocity Shaft Couplings
Functional Requirement
Structural Characteristics
Enumeration of C-V Shaft Couplings
Automatic Transmission Mechanisms
Functional Requirements
Structural Characteristics
Enumeration of Epicyclic Gear Mechanisms
Canonical Graph Representation of EGMs
Structural Characteristics of Canonical Graphs
Enumeration of Canonical Graphs
Identification of Fundamental Circuits
Detection of Transfer Vertices
Atlas of Epicyclic Gear Transmission Mechanisms
Summary
References
Exercises
Chapter 9: Robotic Mechanisms
Introduction
Parallel Manipulators
Functional Requirements
Structural Characteristics
Enumeration of Planar Parallel Manipulators
Enumeration of Spherical Parallel Manipulators
Enumeration of Spatial Parallel Manipulators
Robotic Wrist Mechanisms
Functional Requirements
Structural Characteristics
Enumeration of Three-dof Wrist Mechanisms
Summary
References
Exercises
Chapter 10: Solving m Linear Equations in n Unknowns
Solving One Equation in n Unknowns
Solving m Equations in n Unknowns
References
Chapter 11: Atlas
Atlas of Contracted Graphs
Atlas of Graphs of Kinematic Chains
Atlas of Planar Bar Linkages
Atlas of Spatial One-dof Kinematic Chains
Atlas of Epicyclic Gear Trains
Atlas of Epicyclic Gear Transmission Mechanisms
جزوه با فرمت PDF بوده و به راحتی بر روی گوشی های اندروید و کامپیوتر قابل استفاده می باشد.
جهت دانلود جزوه کم نظیر آموزش طراحی مکانیزم ها (Mechanism Design) دانشگاه کالیفرنیا آمریکا بر لینک زیر کلیک نمایید:جزوه آموزش طراحی مکانیزم ها (Mechanism Design) دانشگاه کالیفرنیا آمریکا
جزوه آموزشی شیرهای صنعتی (Industrial Valves Booklets)
جزوه آموزشی شیرهای صنعتی (Industrial Valves Booklets)، یک جزوه جامع، بی نظیر، کاربردی و مفید از آموزش شیرهای صنعتی، مناسب برای دانشجویان، فارغ التحصیلان و صنعتگرانی که قصد شرکت در آزمون های تخصصی استخدامی شرکت های صنایع نفت، گاز و پتروشیمی را دارند، می باشد. همچنین این جزوه جامع می تواند به عنوان یک منبع آموزشی مفید برای دانشجویان رشته های تاسیسات، سیالات و... باشد.

الگوی آموزشی این جزوه مبتنی بر آموزش با توضیحات کامل به همراه مسائل کاربردی و مفهومی و محاسبات مربوطه می باشد. این جزوه مشتمل بر 167 صفحه، در 3 بخش، به زبان فارسی و به همراه تصاویر رنگی، دیاگرام و روابط ریاضی، به ترتیب زیر گردآوری شده است:
بخش اول: آشنایی با شیرهای صنعتی
- انواع شیرهای صنعتی و کاربرد آن
- نحوه انتخاب شیرها
- افت فشار در شیرها
- روش تنظیم شیرهای خودکار
- روان کاری شیرها
بخش دوم: اصول کار شیرهای کنترل
- تعاریف و اصطلاحات
- بدنه شیر کنترل
- اتصالات به لوله
- ساقه و آب بند
- تریم شیر
- محرک
- سایزینگ شیرهای کنترل
بخش سوم: اپراتورهای بهره برداری
- مقدمه
- اجزاء اصلی
- جنس شیرها
- انواع شیرهای صنعتی
- شیر اطمینان و ایمنی
- محرک ها
- منحنی واکنش شیر
- ضربه قوچ
- کاویتاسیون، فلشینگ و خفگی
- ملاحظات ارسال شیر به تعمیرات
- ایمنی و نکات مهم حین بهره برداری
- عیوب و نحوه تشخیص

جزوه با فرمت PDF بوده و به راحتی بر روی گوشی های اندروید و کامپیوتر قابل استفاده می باشد.
جهت دانلود جزوه کم نظیر آموزشی شیرهای صنعتی (Industrial Valves Booklets) بر لینک زیر کلیک نمایید:جزوه آموزشی شیرهای صنعتی (Industrial Valves Booklets)