
برتر فایل
مجموعه فایل های آموزش مقدماتی تا پیشرفته نرم افزار کتیا (CATIA) و مجموعه کتب, جزوات, پروژه و مقالات تخصصی مهندسی مکانیک
برتر فایل
مجموعه فایل های آموزش مقدماتی تا پیشرفته نرم افزار کتیا (CATIA) و مجموعه کتب, جزوات, پروژه و مقالات تخصصی مهندسی مکانیکآموزش کتیا، جزوه آموزش محیط های پیشرفته (طراحی و مدلسازی، سطح سازی، آنالیز و تحلیل) نرم افزار کتیا CATIA
جزوه آموزش محیط های پیشرفته (طراحی و مدلسازی، سطح سازی، آنالیز و تحلیل) نرم افزار کتیا CATIA یک جزوه جامع و بی نظیر، مشتمل بر 160 صفحه، در 8 فصل، تایپ شده، به زبان فارسی روان و مفهومی و به همراه تصاویر رنگی، به ترتیب زیر گردآوری شده است:
فصل اول: طراحی مهندسی و نرم افزارهای آن

در فصل اول از این مجموعه آموزشی، کلیات طراحی مهندسی و نرم افزارهای طراحی مهندسی مکانیک به کاربر طی مراحل زیر آموزش داده می شود:
گام اول: نگاهی به طراحی تا تولید امروزی
گام دوم: فازهای طراحی تا تولید در PLM
گام سوم: انهدام محصول
گام چهارم: واقعیت مجازی
گام پنجم: مهندسی مجازی
گام ششم: مهندسی مجازی در نیروگاه های آینده
گام هفتم: چالش های پیش روی مهندسی مجازی
گام هشتم: کدام نرم افزار طراحی مهندسی، بهترین می باشد؟
فصل دوم: گسترش و برخورد سطوح و احجام در نرم افزار CATIA

در فصل دوم از این مجموعه آموزشی، گسترش و برخورد سطوح و احجام و همچنین ترسیم نقشه گسترش یافته سطح قطعه به کاربر طی مراحل زیر آموزش داده می شود:
گام اول: گسترش در محیط Generative Shape Design
گام دوم: گسترش سطوح نامتعارف
گام سوم: انتقال المان های نقطه و منحنی بر روی سطح گسترش یافته
گام چهارم: گسترش کانال چند ضلعی به دایره
گام پنجم: گسترش زانوی چند پارچه
گام ششم: گسترش مخروط ناقص عمود
گام هفتم: گسترش مخروط ناقص مایل
گام هشتم: گسترش کره به روش برگ بیدی
فصل سوم: طراحی و مدل سازی فن تهویه هوا در نرم افزار CATIA

در فصل سوم از این مجموعه آموزشی، نحوه طراحی و مدل سازی فن تهویه هوا در نرم افزار کتیا به کاربر طی چند مراحله در محیط های زیر آموزش داده می شود:
* Sketcher
* Part Design
* Generative Shape Design
فصل چهارم: طراحی و مدل سازی گوشی تلفن در نرم افزار CATIA

در فصل چهارم از این مجموعه آموزشی، نحوه طراحی و مدل سازی گوشی تلفن در نرم افزار کتیا به کاربر طی چند مراحله در محیط های زیر آموزش داده می شود:
* Sketcher
* Generative Shape Design
فصل پنجم: طراحی و مدل سازی فنر استوانه ای ساده در نرم افزار CATIA

در فصل پنجم از این مجموعه آموزشی، نحوه طراحی و مدل سازی فنر استوانه ای ساده در نرم افزار کتیا به کاربر طی چند مراحله در محیط های زیر آموزش داده می شود:
* Sketcher
* Wireframe & Surface Design
فصل ششم: طراحی و مدل سازی ظرف محتوی مایع ظرفشویی در نرم افزار CATIA

در فصل ششم از این مجموعه آموزشی، نحوه طراحی و مدل سازی ظرف محتوی مایع ظرفشویی در نرم افزار کتیا به کاربر طی چند مراحله در محیط های زیر آموزش داده می شود:
* Sketcher
* Wireframe & Surface Design
* Generative Shape Design
فصل هفتم: طراحی و مدل سازی پارامتریک چرخدنده ساده در نرم افزار CATIA

در فصل هفتم از این مجموعه آموزشی، نحوه طراحی و مدل سازی پارامتریک (فرمول نویسی) چرخدنده ساده در نرم افزار کتیا به کاربر طی چند مراحله در محیط های زیر آموزش داده می شود:
* Sketcher
* Wireframe & Surface Design
* Part Design
* Formula
فصل هشتم: طراحی و آنالیز چرخدنده مارپیچ در نرم افزار CATIA

در فصل هشتم از این مجموعه آموزشی، نحوه طراحی و آنالیز چرخدنده مارپیچ در نرم افزار کتیا به کاربر طی چند مراحله در محیط های زیر آموزش داده می شود:
* Sketcher
* Formula
* Generative Shape Design
* Part Design
* Generative Structural Analysis
پیوست: اصطلاحات کاربردی و منابع

جزوه با فرمت PDF بوده و به راحتی بر روی گوشی های اندروید و کامپیوتر قابل استفاده می باشد.
جهت دانلود جزوه آموزش محیط های پیشرفته (طراحی و مدلسازی، سطح سازی، آنالیز و تحلیل) نرم افزار کتیا CATIA بر لینک زیر کلیک نمایید:آموزش کتیا، جزوه آموزش محیط های پیشرفته (طراحی و مدلسازی، سطح سازی، آنالیز و تحلیل) نرم افزار کتیا CATIA
پروژه شبیه سازی و آنالیز سیستم تعلیق و فرمان خودرو با نرم افزار آدامس ADAMS/car
در اغلب ماشین ها و دستگاه های صنعتی رفتار و حرکات هماهنگ و هدف دار مجموعه ی اجزاء و اعضاء، سیستمی دینامیکی را ایجاد می کند، که مهندس طراح در اولین گام گریزی به جز تجزیه و تحلیل حرکت ها و نیروها در آن را ندارد. از طریق این مرحله است که نهایتا به فازهای بهینه سازی و طراحی و استاندارد سازی و ... دسترسی می یابد. در تحلیل سیستم های دینامیکی اعتبار نتایج بستگی مستقیم به میزان بالا بودن دقت و پرهیز از فرضیات ساده کننده در مدل سازی دارد. دستیابی به نتایجی معتبر و اطمینان از محصولات مربوط به آن به جز از طریق بکارگیری نرم افزارهای صنعتی پیشرفته، بسیار سخت، پرهزینه و چه بسا در شرایط رقابت جهانی صنعت غیر ممکن است.
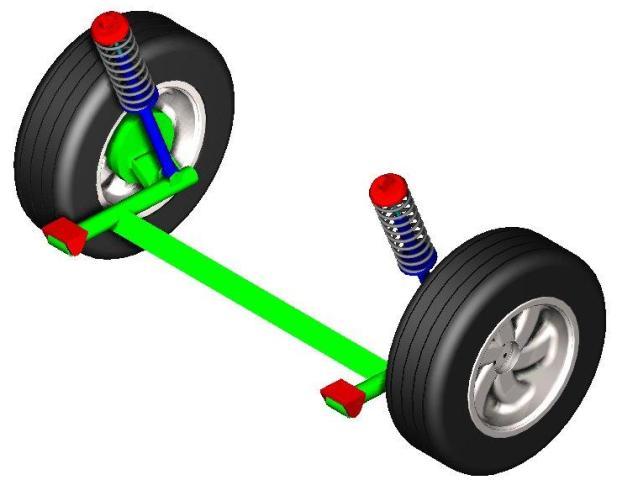
یکی از این نرم افزارهای پر استفاده در صنعت که در شبیه سازی های دینامیکی بکار می رود نرم افزار ADAMS می باشد که در این پروژه ابتدا شرح مختصری از سیستم تعلیق و اجزای آن داه می شود و سپس همه ی بخش های نرم افزار معرفی می شود و پس از آن بخش ADAMS/ CAR بطور کامل شرح داده می شود، که شامل طراحی و ساخت سیستم تعلیق و فرمان جلوی خودروی مزدا i1600 و Bi2000 و سپس تست آن مطابق با شرایط تست های استاندارد می باشد.
پروژه مورد نظر مشتمل بر 136 صفحه، تایپ شده، به همراه تصاویر رنگی، تشریح نوار ابزارها و دستورات نرم افزار ADAMS، با فرمت word جهت دانلود قرار داده شده تا به راحتی کاربر بتواند آن را به میل خود در صورت نیاز ویرایش نماید.
همچنین این پروژه می تواند یک منبع مناسب جهت علاقمندان به آنالیز مهندسی با نرم افزار ADAMS باشد.

جهت دانلود پروژه شبیه سازی و آنالیز سیستم تعلیق و فرمان خودرو با نرم افزار آدامس ADAMS/car بر لینک زیر کلیک نمایید:
شبیه سازی و آنالیز سیستم تعلیق و فرمان خودرو با نرم افزار آدامس ADAMS/car
پروژه طراحی و ساخت تاکومتر (دستگاه اندازه گیر دور موتور)
تاکومتر وسیله ای است که تعداد چرخش (دوران) یک قطعه را در یک بازه ی زمانی مشخص اندازه گیری می نماید. معمولا این وسیله بر روی دستگاه هایی قرار می گیرد که بخواهند تعداد دور چرخش میل لنگ در موتور را اندازه بگیرند. این واژه از دو واژه ی یونانی می آید: تاکو به معنای سرعت و متر به معنای اندازه. تاکومترها معمولا در ماشین های اسپرت، هواپیماها، جرثقیل های بزرگ و کشتی ها برای اندازه گیری سرعت موتور به کار می رود.
انواع تاکومترها:
* تاکومتر الکتریکی: تاکومتر الکتریکی برای اندازه گیری امواج سینوسی، فرکانس و یا پالس های ورودی طراحی شده است. امواج ورودی توسط تشخیص دهنده هایی برش و شکل داده می شوند و بعد از آن از یک مدار گلوئی (دروازه) برای نمایش اعداد عبور داده می شود. زمان باز شدن این مدار گلوئی (دروازه) توسط یک نوسانگر کریستال کنترل می شود. نمایش دهنده ی شمارنده، تعداد پالس هایی را که در زمانی مشخص از این دروازه عبور می کنند اندازه می گیرد.
* تاکومتر الکتریکی، ژنراتوری: نمونه ی گسترده تر و منطف تری از تاکومترهای الکتریکی شامل ترکیبی از مولدهای برق و نشانگرها می باشد. دو فرم اصلی برای این نمونه وجود دارد: یک ژنراتور DC همراه با یک ولت متر DC و یک ژنراتور AC به همراه یک ولت متر AC (ولت متر DC به همراه یک همسان کننده). در هر دو مورد، ولت متر DC متناسب با سرعت محور کار می کند.
* تاکومتر جریان مستقیم (DC): تاکومتر جریان مستقیم، یک ژنراتور مغناطیسی پایدار کوچک با خروجی ۲ تا ۱۰ ولت در هر دقیقه است. یک ولت متر با مقاومت بالا که در هر دور در دقیقه، کالیبره می شود، نشان دهنده ی سرعت در این نوع تاکومتر می باشد. آغاز به کار آرام گشتاورهای این تاکومتر و فعالیت آن با همین سرعت کم، این تاکومتر را برای اندازه گیری سرعت باید نیز مناسب کرده است. در کنار اندازه گیری سرعت، این تاکومتر به عنوان یک جز با ثبات مکانیزم (سیستم) سرعت می باشد.
* تاکومتر جریان متناوب (AC): این تاکومتر می تواند توسط سیم پیچی های ثابت و یک فیلد آهن ربایی گردان تشکیل شود. آنها ولتاژ ها و فرکانس هایی را متناسب با سرعت تولید می کنند.
* تاکومتر جریان مخالف: تاکومتر جریان مخالف، به عنوان یک تاکومتر کشیدنی نیز شناخته شده است. این وسیله معمولا برای اندازه گیری سرعت موتور اتومبیل ها و اندازه گیری سرعت موتور هواپیما استفاده می شود. جریان های مغناطیسی تولید شده توسط این جریان های مخالف، به تولید میدان مغناطیسی در این تاکومتر می پردازد.
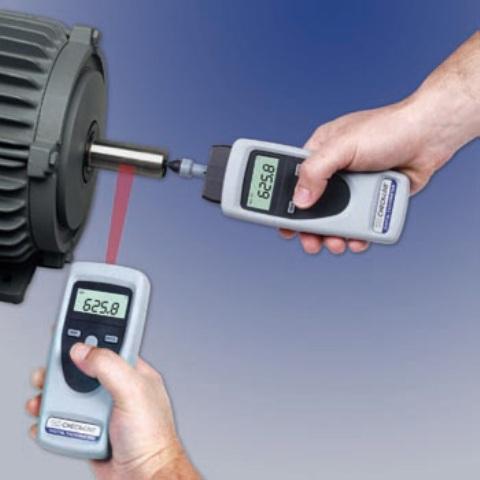
این پروژه مربوط به طراحی تاکومتر دیجیتال بر مبنای سنسور مادون قرمز می باشد. در این وسیله نیازی به لمس موتور توسط دستگاه نمی باشد و در اصطلاح به آن تاکومتر بدون لمس می گویند. این وسیله دور موتور را با واحدهای RPM (دور بر دقیقه) و RPS (دور بر ثانیه) اندازه گیری می نماید. تاکومتر ساخته شده بر مبنای بازتاب نور کارکرده و با فرستادن اطلاعات به میکروکنترلر و بازخوانی آن توسط نمایشگر، دور اندازه گیری شده نمایش داده می شود. طراحی مدار توسط نرم افزار Proteus طراحی شده و برنامه توسط نرم افزار Bascom نوشته شده است.
پروژه مورد نظر مشتمل بر 30 صفحه، تایپ شده، به همراه تصاویر رنگی با فرمت pdf جهت دانلود قرار داده شده و فصل بندی پروژه به ترتیب زیر می باشد:
* مقدمه
* اجزا مورد استفاده در مدار
* مقاومت، خازن و دیود
* میکروکنترلر AVR
* بررسی سری ATMEGA8
* سنسور گیرنده و فرستنده مادون قرمز (IR)
* LCD کاراکتری و شرح پایه های LCD کاراکتری
* PCB (فیبر مدار چاپی)
* تقویت کننده عملیاتی (Op Amp)
* استفاده از تقویت کننده عملیاتی به عنوان مقایسه گر
* رگولاتور ولتاژ (۷۸۰)
* رگولاتور ولتاژ (LM 7)
* نحوه ساخت و مراحل کار
* طراحی مدار تغذیه
* مدار پیکره بندی LCD
* مدار اصلی تاکومتر
* نقشه PCB مدار
* نحوه ساخت مدار
* برنامه میکروکنترلر
* توضیحات مربوط به برنامه
* نتایج
* فهرست مراجع
جهت دانلود پروژه طراحی و ساخت تاکومتر (دستگاه اندازه گیر دور موتور) بر لینک زیر کلیک نمایید:
پروژه طراحی و ساخت تاکومتر (دستگاه اندازه گیر دور موتور)
جزوه آموزشی تازه های فنی مکانیک خودرو (ویژه کارشناسان فنی)
جزوه آموزشی تازه های فنی مکانیک خودرو (ویژه کارشناسان فنی)، یک جزوه مفید و کاربردی، از آموزش تخصصی خودرو می باشد. این جزوه آموزشی می تواند به عنوان یک منبع مناسب برای کارشناسان فنی، دانشجویان و کلیه علاقمندان به مباحث مکانیک خودرو و... باشد. این جزوه مشتمل بر 96 صفحه، در 21 بخش، به زبان فارسی و به همراه تصاویر رنگی، دیاگرام و جداول مربوطه، با فرمت pdf، توسط مهندسین حسین کلانتر، اشعریون و زبیری (از کارشناسان فنی شرکت سایپا یدک) به ترتیب زیر گردآوری شده است:

- بخش 1: ترمزهای ABS چگونه کار می کنند؟
- بخش 2: کیسه هوا (Air Back)
- بخش 3: مبدل های کاتالیتیکی (Catalytic Converters)
- بخش 4: کمربند ایمنی (Seat Belt)
- بخش 5: سیستم های ترمز
- بخش 6: سیستم سوخت رسانی انژکتوری (Johnson Controls)
- بخش 7: ترمز ABS
- بخش 8: سیستم ضد سرقت خودرو
- بخش 9: سیستم نشانگر فشار باد لاستیک
- بخش 10: کنترل های کنار فرمان (دسته چراغ و برف پاک کن)
- بخش 11: معرفی برنامه پایداری الکترونیکی (ESP)
- بخش 12: معرفی انواع سنسورها در خودرو (به لحاظ عملکردی)
- بخش 13: سیستم موقعیت یاب جهانی (GPS)
- بخش 14: گیربکس های تغییر دور پیوسته (CVT)
- بخش 15: در موتور فعال (Active Bonnet)
- بخش 16: دستگاه نمایشگر (Head up Display)
- بخش 17: سیستم کنترل سرعت قابل تطبیق با خودرو مقابل (ACC)
- بخش 18: چرخ با قابلیت حرکت در پنچری (Run Flat Tires)
- بخش 19: سیستم ترمز الکترومغناطیسی
- بخش 20: سیستم ترمز الکتروهیدرولیکی
- بخش 21: آشنایی با سیستم Dynamic Drive

جزوه آموزشی تازه های فنی مکانیک خودرو (ویژه کارشناسان فنی)
آموزش متلب، پروژه کنترل پیشرفته در محیط کد نویسی نرم افزار متلب Matlab
عنوان کامل پروژه: طراحی کنترلر کلاسیک، کنترل مدرن و کنترل بهینه برای مدل تابع تبدیل در حالت های زمان پیوسته و زمان گسسته و مقایسه آنها در محیط کد نویسی در MATLAB
در این پروژه برای مدل تابع تبدیل کنترل کلاسیک، کنترل مدرن و کنترل بهینه در دو حالت زمان پیوسته و زمان گسسته طراحی شده است. ابتدا کنترل PID پیوسته طراحی شده و سپس PID دیجیتال و سپس رفتار سیستم نسبت به دو حالت مقایسه شده و در مرحله بعد کنترل فیدبک حالت و مشاهده گر و کنترل فیدبک با مشاهده گر طراحی شده و همچنین حالت های سیستم را با مشاهده گر مقایسه شده اند و تاثیر نویز و تغییر پارامتر ها روی رفتار سیستم بررسی شده است. سپس کنترل فیدبک حالت زمان گسسته، مشاهده گر آن و کنترل فیدبک حالت زمان گسسته همراه با مشاهده گر طراحی شده اند و حالت های سیستم را با مشاهده گر مقایسه شده اند. اثر نویز و تغییر پارامترها را روی این طراحی ها بررسی شده است و در آخر کنترل فیدبک حالت بهینه با تابع هزینه دلخواه طراحی شده است و رفتار سیستم با این طراحی را در حضور نویز بررسی شده است. نتیجه ای که گرفته ایم این است که کنترل PID در حذف نویز از سایر طراحی ها موفق تر بوده و کنترل فیدبک حالت نسبت به تغییر پارامترهای سیستم مقاوم تر بوده و از نظر سرعت رسیدن به حالت مانا، SVFC سریع ترین پاسخ را داشته است.
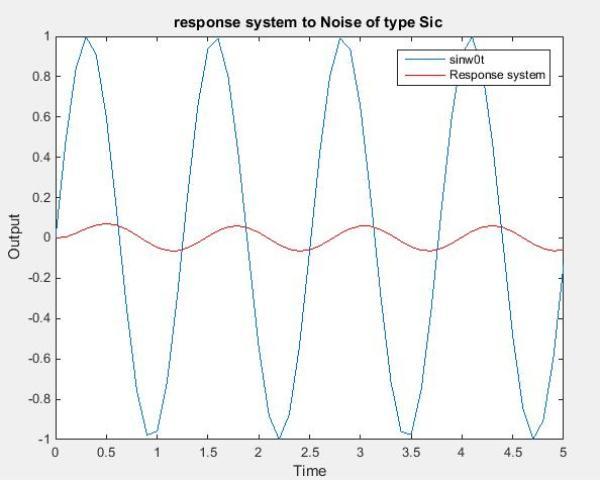
پروژه طراحی کنترلر کلاسیک، کنترل مدرن و کنترل بهینه برای مدل تابع تبدیل در حالت های زمان پیوسته و زمان گسسته و مقایسه آنها در محیط کد نویسی در MATLAB، پروژه درس کنترل پیشرفته مقطع کارشناسی ارشد رشته مکاترونیک می باشد. این پروژه مشتمل بر 59 صفحه، تایپ شده، به همراه روابط ریاضی و تصاویر با فرمت pdf جهت دانلود قرار داده شده و به ترتیب زیر گردآوری شده است:
* طراحی کنترل کننده PID زمان پیوسته
* ﻧﻮﺷﺘﻦ ﻣﻌﺎدﻻت ﺣﺎﻟﺖ ﺳﯿﺴﺘﻢ
* ﻃﺮاﺣﯽ ﮐﻨﺘﺮﻟﺮ PID ﺑﺎ اﺳﺘﻔﺎده از روش astrom
* نمودار های حوزه فرکانس کنترلر طراحی شده
* ترسیم ورودی کنترلی به Plant
* بررسی رفتار سیستم در حضور نویز و تغییر پارامترهای سیستم
* نویز ثابت
* نویز سینوسی
* تغییر پارامتر
* طراحی کنترلر دیجیتال PID
* طراحی کنترل کننده PID با استفاده از روش astrom
* نمودارهای حوزه فرکانس کنترل کننده طراحی شده
* ورودی کنترلی به plant
* بررسی رفتار سیستم در حضور نویز و تغییر پارامترها ی سیستم
* نویز ثابت
* نویز سینوسی
* تغییر پارامتر
* مقایسه عملکرد PID دیجیتال و PID زمان پیوسته
* کنترل فیدبک حالت و مشاهده گر
* طراحی SVFC
* طراحی مشاهده گر
* ترسیم حالت های سیستم و تخمین آنها
* طراحی SVFC با مشاهده گر مرتبه کامل
* بررسی رفتار سیستم با حضور نویز و تغییر پارامترهای سیستم
* نویز ثابت
* نویز سینوسی
* تغییر پارامتر های سیستم
* مقایسه ورودی کنترلی SVFC با ورودی کنترلیSVFC ومشاهده گر
* مقایسه SVFC با PID
* طراحی FTSC ، FTSC FTSO
* تبدیل سیستم به سیستم دیجیتال و استخراج معادلات حالت آن
* طراحی FTSC
* طراحی FTSO و ترسیم حالت های سیستم و تخمین انها و خطای آنها
* طراحی مشاهده گر دیجیتال و ترسیم حالت ها و تخمین ها
* ترسیم حالت های سیستم و تخمین آنها زمان پیوسته و زمان گسسته در یک نمودار
* طراحی FTSFTSO
* بررسی رفتار سیستم در حضور نویز
* نویز ثابت
* نویز سینوسی
* نویز سفید
* بررسی رفتار سیستم با تغییر پارامترهای سیستم
* بررسی ورودی کنترلی FTSC با ورودی کنترلی FTSCFTSO
* مقایسه FTSC با کنترلر PID دیجیتال طراحی شده در بخش دوم
* کنترل بهینه
* طراحی SVFC بهینه
* رفتار سیستم در حضور نویز
* مقایسه پاسخ پله سیستم با طراحی های LQR ،SVFC ،FTSC ،PID
* نتیجه گیری

آموزش متلب، پروژه کنترل پیشرفته در محیط کد نویسی نرم افزار متلب Matlab