
برتر فایل
مجموعه فایل های آموزش مقدماتی تا پیشرفته نرم افزار کتیا (CATIA) و مجموعه کتب, جزوات, پروژه و مقالات تخصصی مهندسی مکانیک
برتر فایل
مجموعه فایل های آموزش مقدماتی تا پیشرفته نرم افزار کتیا (CATIA) و مجموعه کتب, جزوات, پروژه و مقالات تخصصی مهندسی مکانیکپروژه تحلیل پویای سازه ها، با استفاده از توابع اولیه گیری نوین به روش تخمین تصحیح
روش های تحلیل سامانه های پویا در این پروژه بررسی می شوند. سپس شیوه های تابع اولیه گیری عددی دسته بندی می شوند. در ادامه با ترکیب شیوه های ضمنی و صریح، یک روش تابع اولیه گیری عددی نوین مرتبه بالا به روش تخمین تصحیح، NPCm معرفی می گردد. با تعریف عامل های وزنی، بردارهای تغییر مکان و سرعت در گام جاری، به ترتیب تابع بردارهای سرعت و شتاب چند گام پیشین پنداشته می شوند. آنگاه عامل های وزنی به گونه ای محاسبه می شوند که خطا کمینه گردد. این کار به یاری دنباله تیلور و بسط دو جمله ای انجام می شود. افزون بر این، پایداری عددی روش پیشنهادی با برپایی ماتریس بزرگ نمایی روش های ضمنی و صریح، بررسی می شود. به دنبال آن، راهکاری برای بهبود دامنه پایداری روش ضمنی نوین ارائه می شود. در ادامه، کارایی روش های پیشنهادی با حل پاره ای مسئله سنگ نشانه با رفتار خطی و ناخطی هندسی، آزموده می شود. برای این کار، یک برنامه رایانه ای نوشته شده است. نتایج عددی نشان می دهند که در گام زمانی یکسان، روش ارائه شده عملکرد بهتری نسبت به سایر روش های متداول ضمنی مانند بتای نیومارک و ویلسون تتا دارد. در پایان، پیشنهاداتی برای پژوهش بیشتر ارائه می شود...

پروژه مورد نظر مشتمل بر پنج (5) فصل، 133 صفحه، تایپ شده، به همراه تصاویر، دیاگرام و جدول، روابط و فرمول های اصلی، با فرمت pdf جهت دانلود قرار داده شده و فصل بندی پروژه به ترتیب زیر می باشد:
فصل 1: آغاز سخن
- پیش گفتار
- روش های تحلیل سامانه های پویا
- روش های تحلیلی
- روش های عددی
- ساماندهی
فصل 2: روش های عددی در سامانه های پویا
- پیش گفتار
- خطاهای عددی
- پایداری
- نگره فرم متعارف جردن
- معیار پایداری
- معیارهی سنجش دقت
- نسبت میرایی الگوریتمی
- خطای نسبی زمان تناوب
- روش های تابع اولیه گیری
- روش های صریح
- روش تفاضل محدود مرکزی
- روش چانگ لی
- روش زای
- روش صریح بر پایه تابع تبدیل گسسته
- روش های ضمنی
- روش هوبالت
- روش بتای نیومارک
- روش ویلسون تتا
- روش های هم جایگی
- روش هیلبر، هیوز و تیلور
- الگوریتم های تگ گامی مرتبه بالا
- روش تتا یک
- روش آلفای تعمیم یافته
- روش عمومی موداک و سوتلینو
- روش تابع اولیه گیری مرکب
- روش شتاب درجه دو
- روش مرتبه بالای علامتیان - رضایی پژند
- روش رضایی پژند - کریمی راد
- روش های تخمین تصحیح
- روش نیومارک
- روش تخمین تصحیح بهبود یافته
- روش آلفای تعمیم یافته
- روش زای
- روش علامتیان - رضایی پژند
- خلاصه فصل
فصل 3: تابع اولیه گیری عددی تخمین تصحیح نوین
- پیشگفتار
- رابطه بنیادی
- دقت
- پایداری
- ویژگی های الگوریتمی
- الگوریتم پیشنهادی تخمین تصحیح
- بهبود دامنه پایداری
- رابطه های بنیادی
- ویژگی های الگوریتمی
- الگوریتم تخمین تصحیح اصلاح شده
- خلاصه فصل
فصل 4: نمونه های عددی
- پیشگفتار
- روش رهایی پویا
- الگوریتم روش رهایی پویا
- نمونه های عددی
- نوسان آزاد خطی
- نوسان آزاد ناخطی
- ساختمان برشی سه طبقه
- خرپای طره مستوی
- خرپای فضایی
- تیر طره
- قاب مستوی
- مساله تنش صفحه ای
- صفحه خمشی
- خلاصه فصل
فصل 5: سخن پایانی
- پیشگفتار
- نتیجه گیری
- پیشنهاد برای آیندگان
- منابع
- پیوست
- نامنامه

جهت دانلود پروژه تحلیل پویای سازه ها، با استفاده از توابع اولیه گیری نوین به روش تخمین تصحیح برلینک زیر کلیک نمایید:
پروژه تحلیل پویای سازه ها، با استفاده از توابع اولیه گیری نوین به روش تخمین تصحیح
آموزش کتیا، طراحی و مدلسازی بطری آب معدنی (Water Bottle) در محیط Generative Shape Design نرم افزار CATIA
در این جزوه آموزشی، طراحی و مدلسازی بطری آب معدنی (Water Bottle) به صورت گام به گام به زبان انگلیسی (107 صفحه)، در محیط های زیر به کاربر آموزش داده می شود:
* Generative Shape Design (محیط سطح سازی کتیا)
* Sketcher (محیط طراحی دوبعدی کتیا)

در این جزوه آموزشی، طراحی و مدلسازی بطری آب معدنی (Water Bottle) در 5 مرحله مطابق مراحل زیر انجام می شود:
مرحله 1: طراحی و ایجاد کف بطری
مرحله 2: طراحی و ایجاد بدنه بطری
مرحله 3: طراحی و ایجاد گردن بطری
مرحله 4: مونتاژ سه بادی (Bodies) از درخت طراحی
مرحله 5: طراحی و ایجاد رزوه گردن بطری
* توجه: کاربران نگران زبان انگلیسی جزوه نباشند. حتی کاربرانی که سر انگشتی زبان انگلیسی یاد دارند قادر خواهند بود از این جزوه بهره کافی را ببرند. لازم به ذکر است که آموزش طراحی و مدلسازی بطری آب معدنی (Water Bottle) در محیط Generative Shape Design نرم افزار CATIA به صورت قدم به قدم (Step to Step) همراه با تصاویر واضح و رنگی می باشد.

جهت دانلود جزوه آموزش طراحی و مدلسازی بطری آب معدنی (Water Bottle) در محیط Generative Shape Design نرم افزار CATIA برلینک زیر کلیک نمایید:
پروژه با عنوان: بررسی ربات میکروموس (MicroMouse Robot)
این پروژه تحت عنوان ربات میکروموس، در سه فصل تهیه شده است. فصل اول مستندات این پروژه به بررسی تعاریف خاصی که در زمینه رباتیک وجود دارد و همچنین موضوعات مرتبط با آن مانند تاریخچه رباتیک، انواع ربات ها، دسته بندی ربات ها پرداخته است. در فصل دوم کاربرد ربات ها و همچنین اجزاء ربات ها را مورد بررسی قرار داده شده است. در فصل سوم، ساختن ربات میکروموس، شرح عملکرد ربات، توضیحات مدار و برنامه ربات و همچنین تصاویری از قطعات این ربات و تصویر ربات میکروموس به طور کامل قرار داده شده است. ربات میکروموس، رباتی است که می تواند در یک مسیر بسته حرکت کرده و مسیر درست را پیدا نماید. این مسیر می تواند یک خط سیاه در زمینه سفید یا به صورت دیوار باشد. ربات باید بتواند مسیر درست را از مسیر غلط در کمترین زمان تشخیص بدهد...
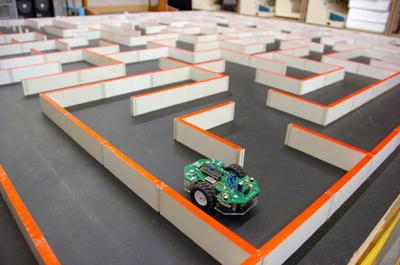
پروژه بررسی ربات میکروموس (MicroMouse Robot)، مشتمل بر سه (3) فصل، 44 صفحه، تایپ شده، به همراه تصاویر، با فرمت pdf جهت دانلود قرار داده شده و فصل بندی پروژه به ترتیب زیر می باشد:
- ربات چیست؟
- تاریخچه ی پیدایش ربات
- تعاریف ربات
- علم رباتیک
- مزایا و معایب ربات ها
- قوانین سه گانه ی رباتیک
- دسته بندی ربات ها
- دسته بندی اتحادیه ربات های ژاپنی
- دسته بندی مؤسسه رباتیک آمریکا
- دسته بندی اتحادیه فرانسوی ربات های صنعتی
- انواع ربات ها
- ربات های متحرک
- طبقه بندی ربات ها
- ربات های نظامی
- کاربرد ربات ها
- ربات تعقیب خط
- ربات های حس کننده تماس
- اجزاء اصلی یک ربات
- معرفی قطعات به کار برده شده در ربات میکرو موس
- میکرو کنترلر
- چرخ هرزگرد
- برنامه ی ربات که به زبان بیسیک نوشته شده
- تاریخچه ی مسابقات میکرو موس
- آیین نامه اجرایی لیگ میکروموس
- الگوریتم های ربات میکرو موس
- الگوریتم pledge
- الگوریتم جستجوی تصادفی
- الگوریتم Bellman Flooding الگوریتم Tremaux
- چگونگی عملکرد الگوریتم بلدمن
- نمایی از یک نمونه ماز مسابقات میکروموس
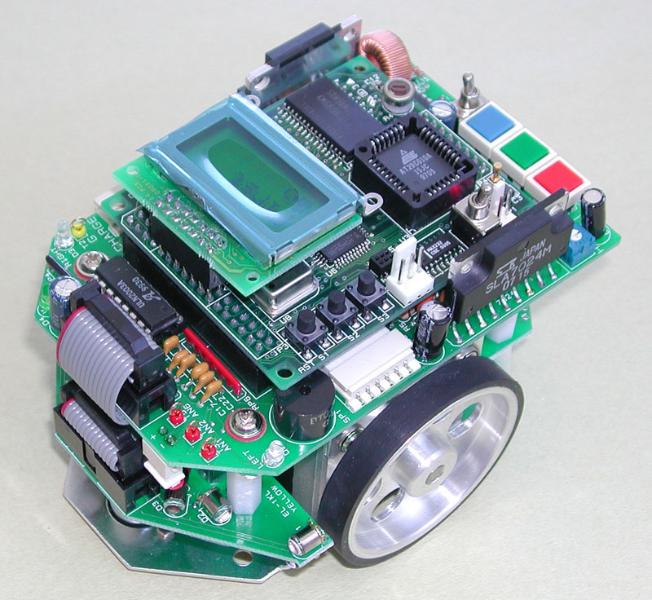
جهت دانلود پروژه بررسی ربات میکروموس (MicroMouse Robot) برلینک زیر کلیک نمایید:
پروژه با عنوان: بررسی ربات میکروموس (MicroMouse Robot)
پروژه طراحی فرکانس متر دیجیتال (Digital Frequency Meter Design)
امروزه کار با میکروکنترلرها بیش از پیش ضرورت یافته و به موازات آن طراحی آنها نیز وارد مرحله جدیدی شده است که امکان انعطاف پذیری بیشتری را فراهم می نماید. یکی از این میکروکنترلرها، میکروکنترل ایویآر (AVR) است که سهم عمده ای از مصرف را به خود اختصاص داده است. از موارد پر کاربرد میکروکنترلرها، میتوان انجام محاسبات، اندازهگیری کمیت ها و تبدیل مقادیر آنالوگ به دیجیتال را نام برد که در بیشتر دستگاه ها و تجهیزات الکترونیکی امروزه استفاده میشود. در اینجا نیز اگر پالس های اعمالی به کانتر میکرو کنترلر را در یک ثانیه شمارش کنیم، پالس شمارش شده بر حسب هرتز همان فرکانس پالس مورد نظر است. پس از اندازه گیری تعداد پالس ها، مقدار فرکانس سیگنال ورودی را بر روی نمایشگر ال سی دی نمایش می دهیم. برای جمعآوری این تحقیق، از کتابها و پروژه های دانشگاهی متعددی در زمینه، ایویآر و برنامهنویسی سی مطالعه شده است و همچنین پروژههای متنوعی که از امکان مبدل دیجیتال به آنالوگ ایویآر استفاده میکنند، مورد بررسی قرار گرفته است...
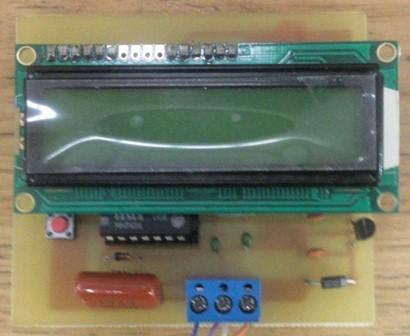
پروژه مورد نظر مشتمل بر چهار (4) فصل، 67 صفحه، تایپ شده، به همراه تصاویر، با فرمت word جهت دانلود قرار داده شده و فصل بندی پروژه به ترتیب زیر می باشد:
فصل 1: مقاومت
- کمیت مقاومت الکتریکی
- عنصر مقاومت الکتریکی
- انواع مقاومت های الکتریکی
- مقاومت های ثابت
- مقاومت های کربنی (ترکیبی)
- مقاومت های سیمی
- مقاومت های لایه ای
- مقاومت های متغیر
- مقاومت های قابل تنظیم
- پتانسیومتر
- رئوستا
- مقاومت های وابسته
- مقاومت های تایع حرارت
- مقاومت های تابع نور
- مقاومت های تابع ولتاژ
- مقاومت های تابع میدان مغناطیسی
فصل 2: میکروکنترلر
- آشنایی با ای وی آر (AVR)
- امکانات کلی یک ای وی آر
- پروگرام کردن ای وی آر
- فیوزبیت
- منابع کلاک
- اسیلاتور آرسی کالیبره شده ی داخلی
- مبدل آنالوگ به دیجیتال
- رجیسترهای واحد ای دی سی
- نحوه اتصال ال سی دی به میکروکنترلر
فصل 3: برنامه نویسی
- محیط برنامه نویسی کدویژن
- کدویزارد
- زبان برنامه نویسی سی، دستورات و توابع
- انواع داده ها (متغیرها)
- آرایه ها
- رشته ها
- رهنمودهای پیش پردازنده
- اینکلاد
- دیفاین
- توابع کتابخانه ای
- تابع ال سی دی کلیر
- تابع ال سی دی گوتو
- تابع ال سی دی پوتس اف
- اس تی دیو.اچ
- اس تی دی ال آی بی.اچ
- دیلی.اچ
- پوتس
- دستورات کنترلی
- حلقه های کنترلی فور
- دستور کانتی نیو بریک
- حلقه های کنترلی وایل
- حلقه دو وایل
- دستور کنترلی سوییچ کیس
- دستور شرطی ایف
فصل 4: فرکانس متر
- فرکانس متر چیست
- کاربردهای فرکانس متر
- طراحی فرکانس متر متر دیجیتال
- منبع تغذیه
- ساختار طراحی فرکانس متر
- برنامه نویسی تراشه ای وی آر
- برنامه نویسی تراشه ای وی آر
- جمع بندی
- منابع و مراجع
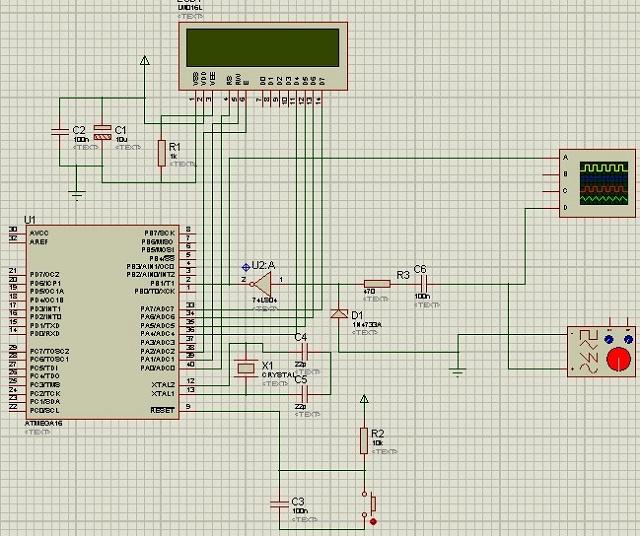
جهت دانلود پروژه طراحی فرکانس متر دیجیتال (Digital Frequency Meter Design) برلینک زیر کلیک نمایید:
طراحی فرکانس متر دیجیتال (Digital Frequency Meter Design)
کتاب مرجع مکانیزم ها و دستگاه های مکانیکی (Mechanism and Mechanical Devices SourceBook)
کتاب مرجع مکانیزم ها و دستگاه های مکانیکی (Mechanism and Mechanical Devices SourceBook)، به بررسی مکانیزم های اصولی، سیستم های کنترل حرکت، ربات های صنعتی، مکانیزم های چرخدنده ای، مکانیزم های بادامکی، سیستم کلاچ و ترمز، قید و بندها در مکانیزم ها، مکانیزم های پیچ و مهره، مفاهیم طراحی به کمک کامپیوتر و… می پردازد. این کتاب مشتمل بر 554 صفحه، در 19 فصل، به زبان انگلیسی، همراه با تصاویر به ترتیب زیر گردآوری شده است:
CHAPTER 1: BASICS OF MECHANISMS
CHAPTER 2: MOTION CONTROL SYSTEMS
CHAPTER 3: INDUSTRIAL ROBOTS
CHAPTER 4: MOBILE SCIENTIFIC, MILITARY, AND RESEARCH ROBOTS
CHAPTER 5: LINKAGES: DRIVES AND MECHANISMS
CHAPTER 6: GEARS: DEVICES, DRIVES, AND MECHANISMS
CHAPTER 7: CAM, GENEVA, AND RATCHET DRIVES AND MECHANISMS
CHAPTER 8: CLUTCHES AND BRAKES
CHAPTER 9: LATCHING, FASTENING, AND CLAMPING DEVICES AND MECHANISMS
CHAPTER 10: CHAIN AND BELT DEVICES AND MECHANISMS
CHAPTER 11: SPRING AND SCREW DEVICES AND MECHANISMS
CHAPTER 12: SHAFT COUPLINGS AND CONNECTIONS
CHAPTER 13: MOTION-SPECIFIC DEVICES,MECHANISMS, AND MACHINES
CHAPTER 14: PACKAGING, CONVEYING, HANDLING,AND SAFETY MECHANISMS AND MACHINES
CHAPTER 15: TORQUE, SPEED, TENSION, AND LIMIT CONTROL SYSTEMs
CHAPTER 16: INSTRUMENTS AND CONTROLS: PNEUMATIC,HYDRAULIC, ELECTRIC, AND ELECTRONIC
CHAPTER 17: COMPUTER-AIDED DESIGN CONCEPTS
CHAPTER 18: RAPID PROTOTYPING
CHAPTER 19: NEW DIRECTIONS IN MECHANICAL ENGINEERING
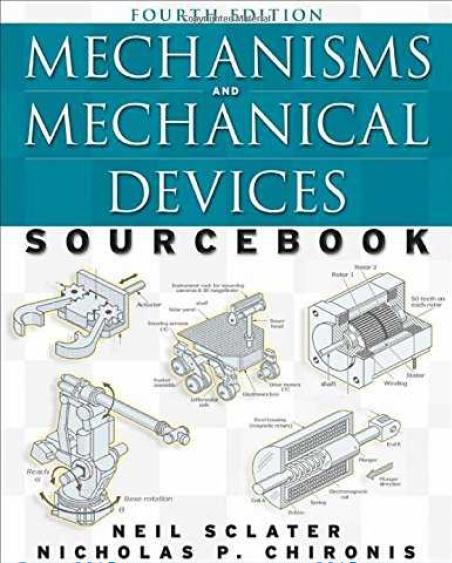
جهت دانلود کتاب مرجع مکانیزم ها و دستگاه های مکانیکی (Mechanism and Mechanical Devices SourceBook) بر لینک زیر کلیک نمایید:
کتاب مرجع مکانیزم ها و دستگاه های مکانیکی (Mechanism and Mechanical Devices SourceBook)